新闻动态
News
|
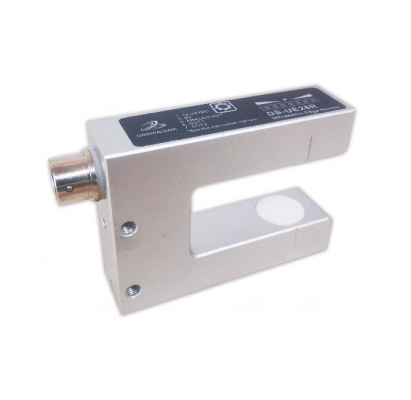
伺服纠偏的系统组成伺服纠偏系统主要由以下几个部分组成: 检测单元:通过光电传感器、超声波传感器、接触式传感器等检测装置实时监测材料的实际运行位置,与设定的标准位置进行比较。 信号处理与反馈:一旦检测到材料偏离预设的中心线或基准线,传感器将把偏差信号转化为电信号,并将其反馈给控制器。
控制器:控制器接收到偏差信号后,根据预设的控制算法快速计算出需要的纠正动作和幅度。 伺服驱动器与执行机构:控制器输出指令给伺服电机的伺服驱动器,驱动器根据指令调节伺服电机的转速、转向或旋转角度,进而带动机械结构如滚轮或导向机构做出相应的位移调整,使材料回归到正确的位置上。 上一篇伺服纠偏系统工作原理下一篇伺服纠偏的意义和实现方法 |